
| 簡要說明 | |
|---|---|
|
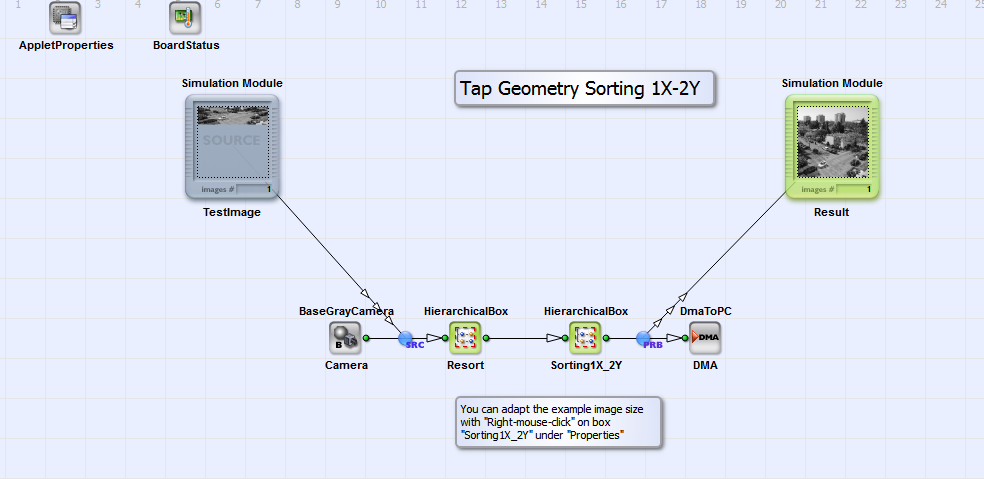
檔案:
\examples\Processing\Geometry\TapGeometrySorting\TapSorting_2X_1Y.va |
 |
|
預設平台: mE5-MA-VCL |
|
|
短說明 Camera Link 輸出通道排序 |
|
輸出通道(Tap)是相機感光元件上的幾何區域。影格的像素會從這些輸出通道開始,以序列順序逐像素傳輸至擷取卡。這些輸出通道的像素可以並行傳輸。 在 Camera Link Base 配置中,每個時脈週期傳輸的輸出通道數為 1 到 3 個,在 Medium 配置中為 3 或 4 個,而在 Full 配置中則為 8 或 10 個。輸出通道的幾何排列取決於感光元件型號。 根據此順序,必須對所擷取影像中的像素進行重新排序,才能獲得如實反映現實的影像。 為了描述相機的輸出通道幾何配置,採用了一種命名慣例
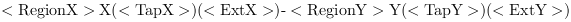
這裡使用 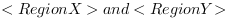 分別為水平和垂直方向的輸出通道數。從輸出通道同時傳輸的 X 和 Y 方向連續像素數為
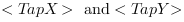 .
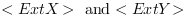 可以命名為「E」、「M」或「R」。「E」表示每個輸出通道的讀取從像素行/列的兩端開始。
「M」表示像素擷取從行的中間開始。「R」表示像素擷取從每個輸出通道的右側開始。在表中 26
列出了寬度為「w」且高度為「h」之影像針對特定輸出通道幾何形狀的水平和垂直像素位置。
| Tap Geometry | X 起始 | X 結束 | X 步階 | Y 起始 | Y 結束 | Y 步階 | |
|---|---|---|---|---|---|---|---|
| 2X-1Y | 通道 1 | 1 | w/2 | 1 | 1 | h | 1 |
| 通道 2 | w/2+1 | w | 1 | 1 | h | 1 | |
| 2XE-1Y | 通道 1 | 1 | w/2 | 1 | 1 | h | 1 |
| 通道 2 | w | w/2+1 | 1 | 1 | h | 1 | |
| 1X-2Y | 通道 1 | 1 | w | 1 | 1 | h/2 | 1 |
| 通道 2 | 1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2Y | 通道 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| 通道 2 | w/2+1 | w | 1 | 1 | h/2 | 1 | |
| Tap 3 | 1 | w/2 | 1 | h/2+1 | h | 1 | |
| Tap 4 | w/2+1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2YE | 通道 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| 通道 2 | w/2+1 | w | 1 | 1 | h/2 | 1 | |
| Tap 3 | 1 | w/2 | 1 | h | h/2+1 | 1 | |
| Tap 4 | w/2+1 | w | 1 | h | h/2+1 | 1 | |
| 8X-1Y | 通道 1 | 1 | w/8 | 1 | 1 | h | 1 |
| 通道 2 | w/8+1 | 1/4 w | 1 | 1 | h | 1 | |
| Tap 3 | 1/4 w +1 | 3/8 w | 1 | 1 | h | 1 | |
| Tap 4 | 3/8 w +1 | 1/2 w | 1 | 1 | h | 1 | |
| Tap 5 | 1/2 w +1 | 5/8 w | 1 | 1 | h | 1 | |
| Tap 6 | 5/8 w +1 | 3/4 w | 1 | 1 | h | 1 | |
| Tap 7 | 3/4 w +1 | 7/8 w | 1 | 1 | h | 1 | |
| Tap 8 | 7/8 w +1 | w | 1 | 1 | h | 1 | |
| 10X-1Y | 通道 1 | 1 | w/10 | 1 | 1 | h | 1 |
| 通道 2 | w/10+1 | 1/5 w | 1 | 1 | h | 1 | |
| Tap 3 | 1/5 w +1 | 3/10 w | 1 | 1 | h | 1 | |
| Tap 4 | 3/10 w +1 | 2/5 w | 1 | 1 | h | 1 | |
| Tap 5 | 2/5 w +1 | 1/2 w | 1 | 1 | h | 1 | |
| Tap 6 | 1/2 w +1 | 3/5 w | 1 | 1 | h | 1 | |
| Tap 7 | 3/5 w +1 | 7/10 w | 1 | 1 | h | 1 | |
| Tap 8 | 7/10 w +1 | 4/5 | 1 | 1 | h | 1 | |
| Tap 9 | 4/5 w +1 | 9/10 | 1 | 1 | h | 1 | |
| Tap 10 | 9/10 w +1 | w | 1 | 1 | h | 1 |
表 26. 輸出通道幾何形狀範例
上述的感測器輸出端 (Tap) 幾何模式排序已在七個獨立的 Visual Applets 設計中實作。這些設計可用作影像處理設計的一部分。 如需模擬和測試感測器輸出端幾何排序,您可在 \examples\Processing\Geometry\TapGeometrySorting\TestImages 下找到範例影像。 各設計的實作演算法有所不同,旨在複雜性與實作資源效率之間取得最佳平衡。在水平方向實現感測器輸出端幾何排序最簡單的方式,是透過「TapSorting_2X_1Y.va」與「TapSorting_2XE_1Y.va」設計來實作。 您可以在圖 341 中查看「TapSorting_2XE_1Y.va」的基本設計結構。
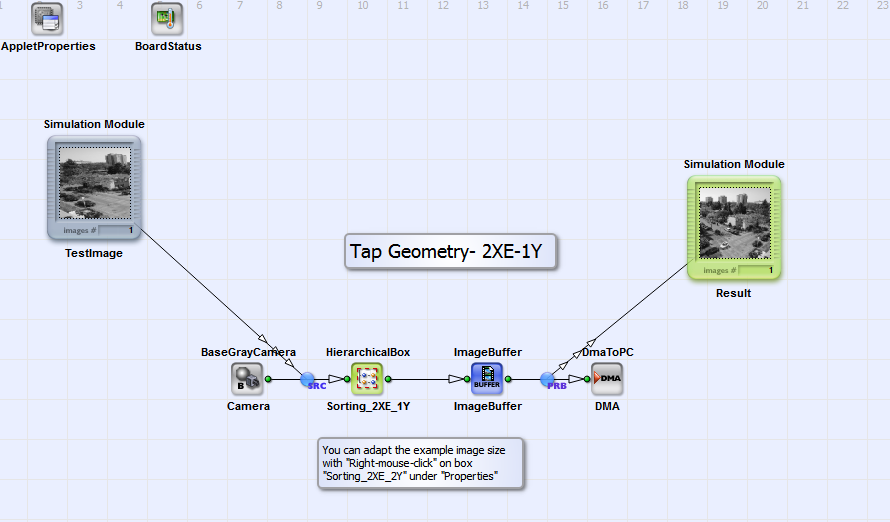
來自採用 Camera Link Base 組態灰階相機的水平方向兩個輸出端(「2X」)的像素,會在 HierarchicalBox MirroredLine 中使用運算子 LineMemory 分成兩個分支進行重排。輸出端 2 的像素會在水平方向進行鏡射。接著,這兩個輸出端的像素會逐行插入至新影像中。隨後,兩個連續的行會組合成一個較大的行。 此影像即為具有正確感測器輸出端幾何形狀的輸出影像:輸出端 1 的像素位於結果影像的左半部,而輸出端 2 的像素由於鏡射則以相反順序位於右半部。 「TapSorting_2X_1Y.va」的設計結構與演算法與「TapSorting_2XE_1Y.va」類似,但沒有對輸出端 2 的像素進行鏡射。 「TapSorting_1X_2Y.va」、「TapSorting_2X_2Y.va」和「TapSorting_2X_2YE.va」在水平方向有一個或兩個輸出端(「1X」或「2X」),在垂直方向有兩個輸出端(「2Y」和「2YE」)。此處最有效的感測器輸出端排序方式是使用運算子 FrameBufferRandomRead。您可以在圖 342 中查看「TapSorting_2X_2Y.va」的基本設計結構。「TapSorting_1X_2Y.va」與「TapSorting_2X_2YE.va」的設計結構與此相同。
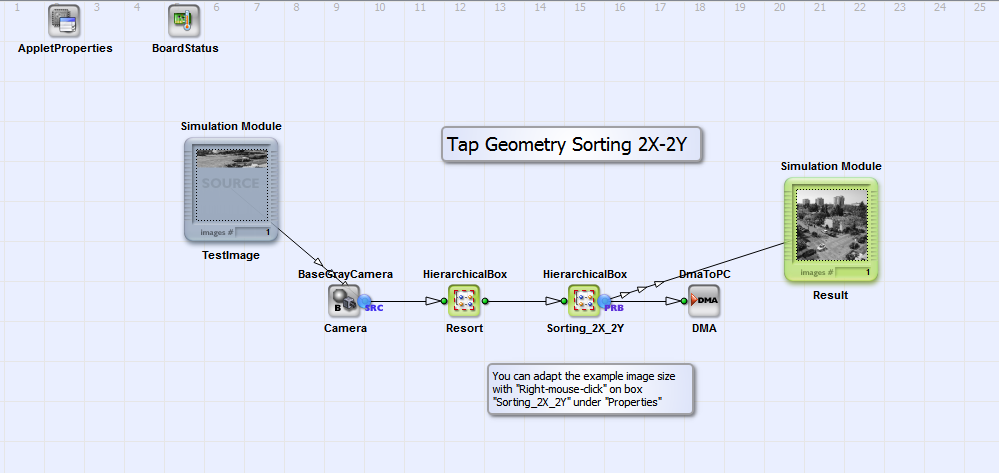
從 Camera Link Base 組態相機傳輸的像素會在 HierarchicalBox Resort 中重新排列其順序。在此,同一輸出端的四個像素會合併為一個像素。輸出端 1 至輸出端 2 (「TapSorting_1X_2Y.va」)或輸出端 4(「TapSorting_2X_2Y.va」與「TapSorting_2X_2YE.va」)以平行方式進行合併。透過運算子 FrameBufferRandomRead 並隨後重新解讀像素深度(運算子 CastParallel),相機輸出端的像素即可在結果影像中正確定位。FrameBufferRandomRead 的正確位址輸入是在方塊 Address 中實作。在此,各設計在細節上會根據所使用的感測器輸出端幾何形狀而有所不同,但遵循相同的原則。在圖 343 中,您可以查看「TapSorting_2X_2Y.va」設計的位址產生方式。
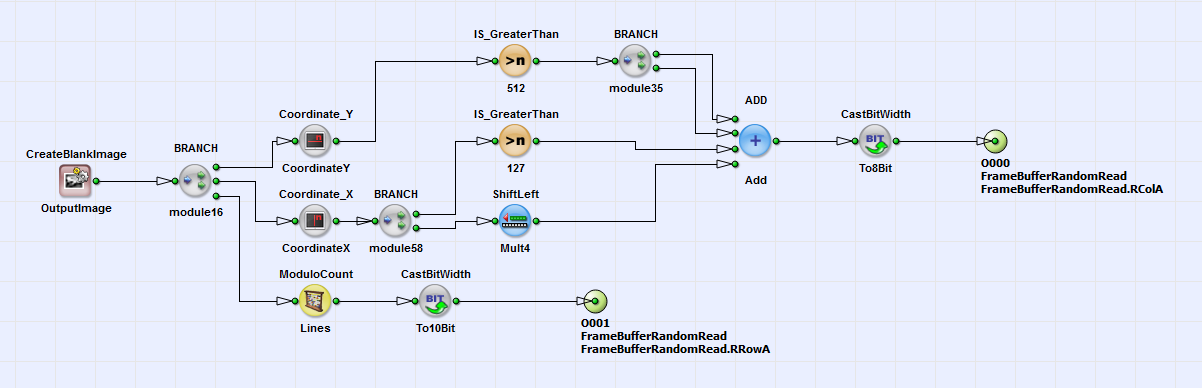
透過運算子 CoordinateX、CoordinateY、ModuloCount 與 IS_GreaterThan,會對輸出影像中每個像素在輸入影像中的對應位置進行評估。
為了在設計 "TapSorting_8X_1Y.va" 和 "TapSorting_10X_1Y.va" 中對 "8X-1Y" 和 "10X-1Y" 的 tap 幾何圖形進行排序,使用了運算子 LineMemory。您可以在圖 344 中看到 "TapSorting_8X_1Y.va" 的基本設計結構。"TapSorting_10X_1Y.va" 的設計結構與此相同。
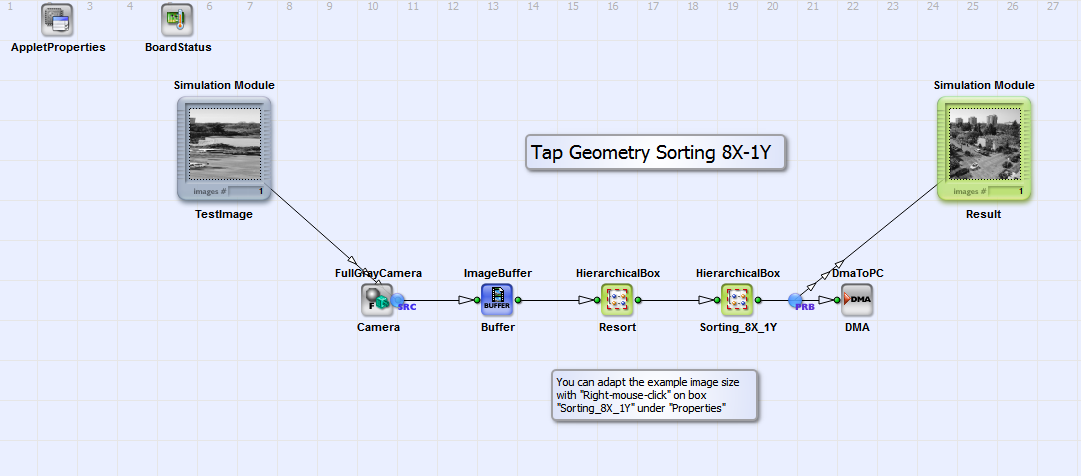
8 個或 10 個水平 tap 的像素會在 HierarchicalBox Resort 中重新排列。每個相同 tap 的 8 個像素會合併為一個位元深度為 64 bit 的像素。然後,這 8 個或 10 個 tap 會以平行方式合併。接著會在 HierachicalBox Sorting8X1Y 中計算出每個輸出像素在輸入影像中的正確位址(請參閱圖 345)。
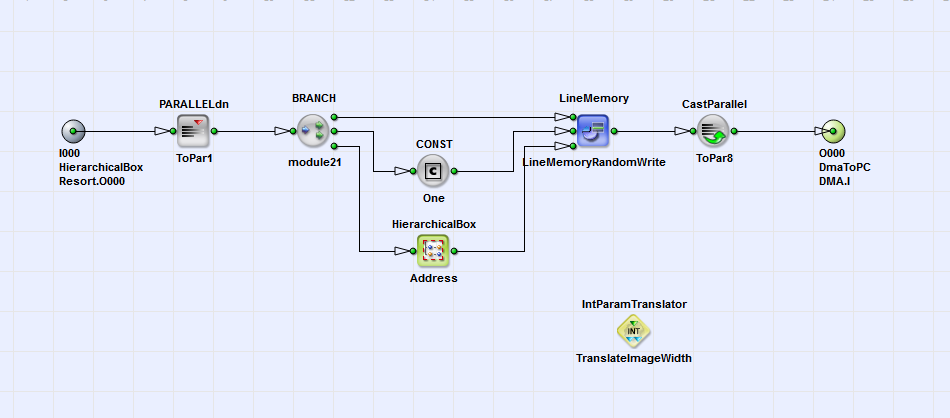
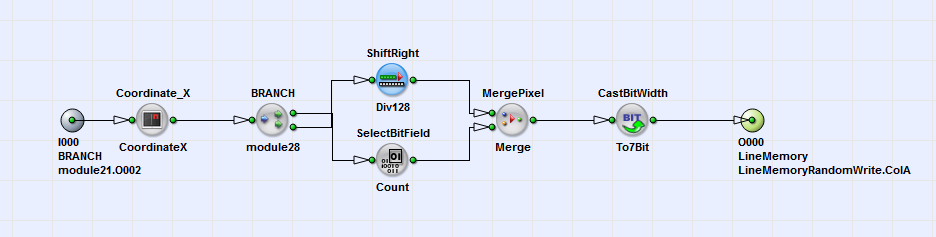
您可以在圖 346 中看到方塊 Address 的位址生成。
 上一頁

